株式会社マグネイチャー 研究開発部 代表取締役社長の森下 明平様に、Speedgoat社のPerformance real-time target machineを採用した「高速ドライブ用モータテストベンチの開発」についてお話を伺いました。
モータの効率測定には負荷装置として発電機を使用します。負荷側で発電した電力はベクトル制御で電源側に戻してモータ側に回生します。また、負荷側には回転数ゼロから高速域にわたりトルクリップルのない大トルクが発生できる当社独自のMagNach®発電機を使用します。モータ側では速度制御、発電機側ではトルク制御を行いその時の回転数、トルク、モータ側の電圧/電流から効率を計算します。ドライブ用の電源としては電圧を正弦波としたいので、K社製交流電源を使用します。通常はインバータを使用しますが、MagNach®はインピーダンスが数十mΩであるため使用できません。
一方、本交流電源は回生機能を有しており、発電機側で発生したエネルギーはモータドライブに使用されます。そのため、負荷トルクの大きさにかかわらず電力消費量がモータ/発電機の損失分だけとなる高速ドライブ用モータテストベンチを開発します。
本開発のポイントは、電力供給時および回生時の交流電源側動作特性に依存しない補償技術の確立です。
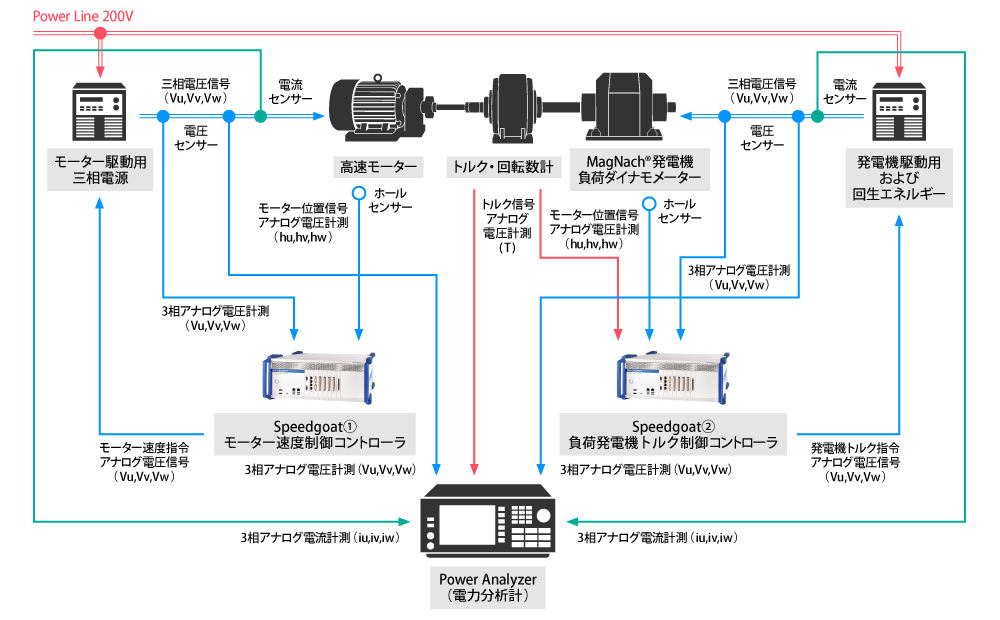
試験対象となるモータの速度制御と負荷側トルク発生装置(発電機)のトルク制御をベクトル制御で行い、プログラマブルで速度指令値とトルク指令値を変更し、その時点での効率をはじめとする各種データを採取する装置のコントローラです。
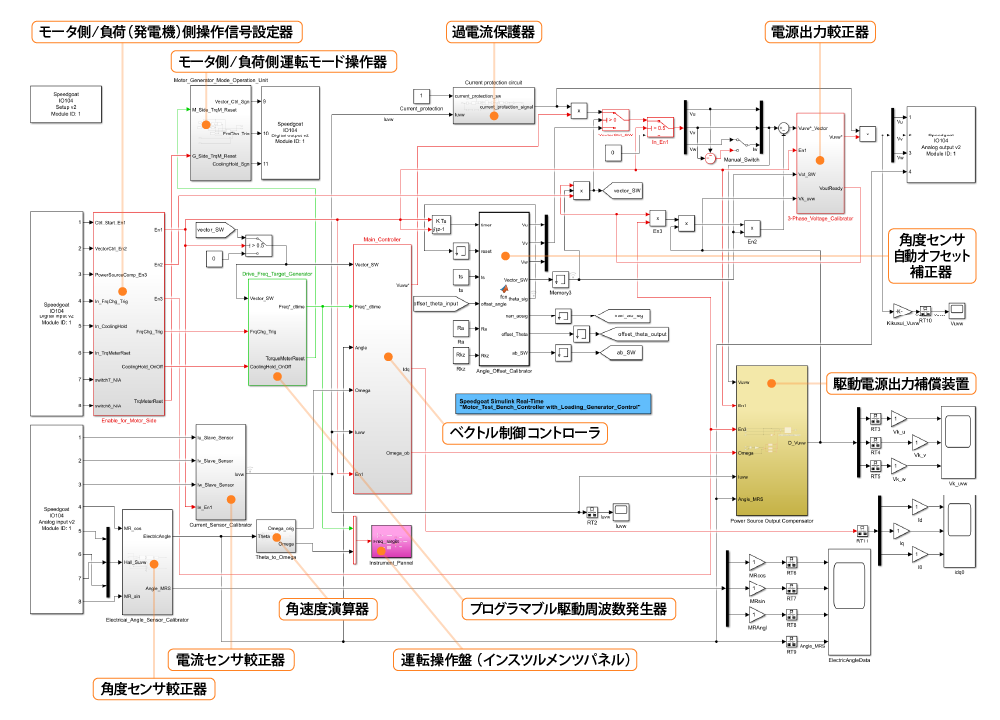
電源電圧が印加される負荷であるモータおよび発電機モデルの外乱オブザーバを製作しました。さらに、ベクトル制御電圧および実際の電流値から、電源内部で作られた電圧を外乱として推定し、この外乱分を打ち消すようにベクトル制御電圧から外乱推定電圧を減算します。これにより、電源からベクトル制御電圧が忠実に出力される補償方法を開発しました。
交流電源の運転特性にかかわらず、高回転域まで対応可能なベクトル制御モータテストベンチが完成しました。